❌

Vue normale

Il y a de nouveaux articles disponibles, cliquez pour rafraîchir la page.
À partir d’avant-hierinformatique général
  • ✇Korben
  • Ce drone tourne si vite sur lui-même qu'il devient presque invisible
    Des ingénieurs de l'université Northwestern, près de Chicago, ont construit un petit drone qui disparaît presque à l'œil nu. Pas grâce à un camouflage, mais parce qu'il tourne sur lui-même à toute vitesse. Le principe s'appelle le flou de mouvement. C'est ce qui fait qu'on ne voit plus les pales d'un ventilateur quand il tourne vite. L'œil n'arrive plus à suivre, alors il mélange l'objet avec ce qu'il y a derrière. Le drone s'appelle Phantom Twist. Il tourne sur lui-même entre 15 et 25 fois par

Ce drone tourne si vite sur lui-même qu'il devient presque invisible

21 juillet 2026 à 13:20

Des ingénieurs de l'université Northwestern, près de Chicago, ont construit un petit drone qui disparaît presque à l'œil nu. Pas grâce à un camouflage, mais parce qu'il tourne sur lui-même à toute vitesse.

Le principe s'appelle le flou de mouvement. C'est ce qui fait qu'on ne voit plus les pales d'un ventilateur quand il tourne vite. L'œil n'arrive plus à suivre, alors il mélange l'objet avec ce qu'il y a derrière.

Le drone s'appelle Phantom Twist. Il tourne sur lui-même entre 15 et 25 fois par seconde. À pleine vitesse, on ne voit plus qu'une légère brume, une sorte d'ombre floue posée dans l'air.

Son corps est déjà presque transparent. Les quelques pièces opaques qui restent, le moteur ou la batterie, se noient dans le décor dès que la rotation démarre.

La forme n'a rien à voir avec un drone habituel. Un quadricoptère porte quatre hélices. Là, il y a un seul moteur et une seule hélice. L'hélice tourne d'un côté, tout le reste du drone tourne de l'autre.

Voir cette vidéo sur YouTube

Faire voler un truc pareil sans qu'il parte en vrille n'a rien d'évident. L'équipe a donc laissé un ordinateur imaginer près de 20 000 versions du drone, puis a utilisé des algorithmes et de l'IA pour ranger chaque pièce au bon endroit, du circuit imprimé au petit contrepoids qui équilibre l'ensemble.

Au bout du compte, les chercheurs le donnent pour dix fois plus difficile à repérer qu'un quadricoptère classique. Le but est d'observer des animaux, de surveiller des marais ou de contrôler des ponts et des lignes électriques sans faire fuir ce qu'on veut filmer.

Il y a encore des trous dans la raquette. Le prototype a besoin d'un système de caméras installé tout autour pour se repérer. Ses fils et ses tiges de support restent visibles. Et surtout, l'hélice fait du bruit.

Un drone qu'on ne voit pas mais qu'on entend arriver, ça limite quand même sérieusement l'effet de surprise.

Le travail a été montré à Sydney, lors d'une grande conférence de robotique. L'équipe veut maintenant des matériaux plus transparents et une hélice plus silencieuse.

Se cacher en tournant sur soi plutôt qu'en se peignant, l'idée est maligne. Mais tant que l'engin vrombit comme un ventilateur, l'invisibilité reste à moitié ratée.

Source : Techspot

  • ✇Korben
  • Il démonte une caméra gimbal de drone Shahed-136 récupéré en Ukraine
    Un chercheur du nom de Michel a mis la main sur une caméra de surveillance issue d'un drone Shahed-136 abattu en Ukraine, et il en a fait un démontage très complet. Le Shahed-136, ce drone iranien que la Russie a adopté massivement et qu'elle modifie au fil des mois avec des charges utiles supplémentaires, embarque ici une caméra thermique pour les missions de nuit, montée sur un gimbal motorisé, le tout dans un boîtier qui tient dans la main. Ce qui frappe quand on regarde l'intérieur, c'es

Il démonte une caméra gimbal de drone Shahed-136 récupéré en Ukraine

5 mai 2026 à 12:11

Un chercheur du nom de Michel a mis la main sur une caméra de surveillance issue d'un drone Shahed-136 abattu en Ukraine, et il en a fait un démontage très complet.

Le Shahed-136, ce drone iranien que la Russie a adopté massivement et qu'elle modifie au fil des mois avec des charges utiles supplémentaires, embarque ici une caméra thermique pour les missions de nuit, montée sur un gimbal motorisé, le tout dans un boîtier qui tient dans la main.

Ce qui frappe quand on regarde l'intérieur, c'est l'origine des pièces. Vous avez deux cartes basées sur un FPGA Artix-7, plus un SoC Hi3519 qui s'occupe du flux vidéo. Le Hi3519, c'est un composant chinois qu'on trouve sans peine sur AliExpress et qui équipe une bonne partie des caméras IP grand public.

Ajoutez à ça une carte d'alimentation commerciale, une carte relais classique, un télémètre, et vous avez un assemblage qui ressemble plus à un projet maker qu'à du matériel militaire.

Côté gimbal, le constat est encore plus parlant : la majorité des composants sont occidentaux. Les marquages laser ont été soigneusement grattés ou poncés pour effacer la traçabilité, mais les pièces restent identifiables au format.

C'est cohérent avec ce qu'on voit depuis le début du conflit, avec ces drones russes bourrés de puces Texas Instruments, Analog Devices, STMicroelectronics ou Infineon censées ne jamais finir dans une arme.

Ce qui est fou dans cette histoire, c'est le contraste avec les missiles russes plus haut de gamme, où les ingénieurs partent de circuits sur mesure et de composants militarisés. Ici c'est plus simple. Du dev board reconverti et du off-the-shelf, sans doute parce que produire un Shahed à 50 000 dollars la pièce ça oblige à raboter partout, et que personne ne va concevoir une carte custom pour un drone qui se crashe par définition.

Source : Hackaday

  • ✇LinuxFr.org : les dépêches
  • Drone, robot et radio commande
    L’open source dans l’informatique embarquée se limitait historiquement aux systèmes d’exploitation et aux compilateurs. On connaît bien GCC, BusyBox et FreeRTOS. Puis, Arduino a fait son entrée dans le monde du semi-professionnel. Mais cela évolue rapidement. Trois domaines se développent avec des logiciels, et, parfois des produits open source, qui commencent à se croiser. À part les liens Wikipedia, les sites pointés sont en anglais. lien nᵒ 1 : Fédération Open Robotics (en)lien nᵒ 2 : Fédér

Drone, robot et radio commande

L’open source dans l’informatique embarquée se limitait historiquement aux systèmes d’exploitation et aux compilateurs. On connaît bien GCC, BusyBox et FreeRTOS. Puis, Arduino a fait son entrée dans le monde du semi-professionnel. Mais cela évolue rapidement. Trois domaines se développent avec des logiciels, et, parfois des produits open source, qui commencent à se croiser.

À part les liens Wikipedia, les sites pointés sont en anglais.

Drone

Le domaine des drones, principalement les quadcopters mais aussi les avions, rovers et même sous-marins (AUV), a vu naître des projets comme PX4 et ArduPilot. Ces firmwares d’autopilotes permettent un asservissement entre ce que l’on demande au drone et la réalité grâce à des centrales inertielles. Ils gèrent des tâches comme le quadrillage d’un secteur ou le retour automatique au point de départ, à l’aide de GPS ou de caméras de flux optique utilisant une technologie similaire à celle des souris. Les développements actuels se concentrent sur l’évitement automatique d’obstacles, comme les arbres.

PX4 repose sur le système d’exploitation temps réel NuttX, soutenu par la Fondation Apache. Ce système m’était encore inconnu jusqu’à récemment.

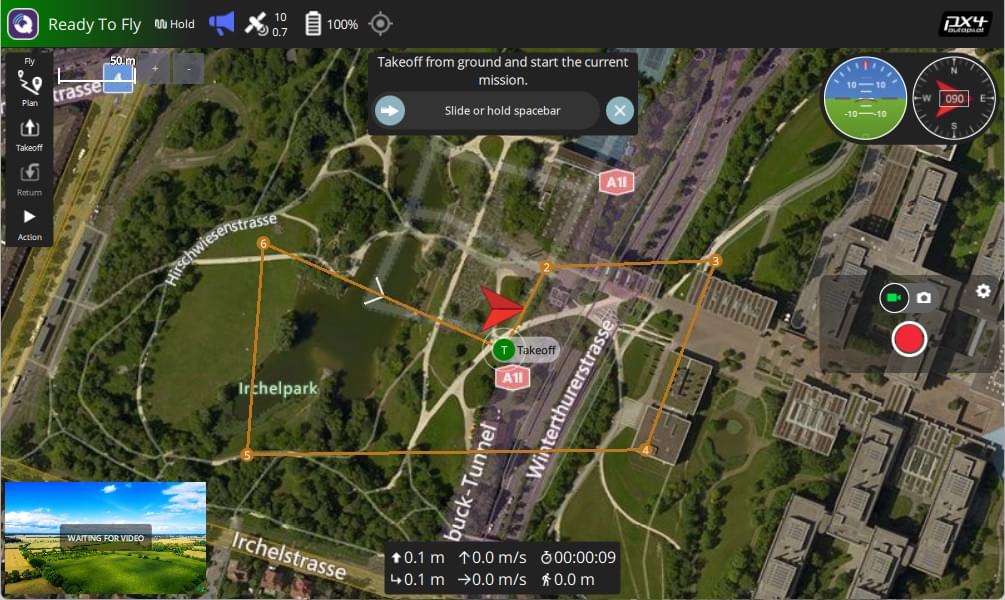
QGroundControl est un logiciel pour préparer des missions (points GPS, prises d’images, largages…), lire des journaux transmis par radio et configurer les drones sous PX4 ou ArduPilot, ainsi que pour mettre à jour leur firmware.

GUI

Le projet Pixhawk définit une plateforme matérielle supportée par ces deux firmwares. On en est à plus de six versions de FMU (“Flight management unit”), utilisant des processeurs STM32 avec des gyroscopes, accéléromètres, magnétomètres et baromètres, souvent avec des redondances. Les cartes comportent de nombreux connecteurs pour brancher les radiocommandes (plusieurs protocoles), les servos, les contrôleurs moteurs (ESC), les GPS, ainsi que des bus CAN utilisant des protocoles open source comme DroneCAN ou Cyphal.

pixhawk4

Radio commande

Les ESC (Electronic Speed Controllers) transforment une commande de vitesse en une gestion complexe de trois signaux pour contrôler des moteurs synchrones. Le VESC Project propose un firmware open source, offrant des réglages avancés, comme la limitation du courant ou l’asservissement via des capteurs à effet Hall. Un programme Android permet de gérer des moteurs pour trottinettes ou voiturettes.
esc

Dans le domaine des radiocommandes, le projet OpenTX, forké en EdgeTX, remplace le firmware des radiocommandes. RadioMaster, un outsider, utilise directement ces logiciels, contrairement aux fabricants haut de gamme plus conservateurs (Futaba, Spektrum, JR, Flysky, etc.). Ces firmwares permettent une personnalisation via des scripts Lua.

Pour les protocoles radio, plusieurs solutions propriétaires existent avec des portées annoncées de plus de 2 km. Cependant, un protocole ouvert, ExpressLRS, reposant sur LoRaWAN, permet des portées jusqu’à 5 km (en 2.4 GHz) ou 15 km (à 900 MHz). Les émetteurs et récepteurs bi-bandes commencent à apparaître.

Et robotique

Dans le domaine de la robotique, Gazebo est en train de devenir un simulateur et visualiseur polyvalent. Il repose sur le moteur de rendu OGRE et le moteur physique ODE. Il est intégré aux outils de développement de PX4 et même utilisé dans des concours de drones virtuels.

GUI

ROS2 (“Robot Operating System”) est un middleware généraliste basé sur un protocole Pub/Sub à faible latence, permettant à plusieurs ordinateurs de communiquer. Il tend à remplacer MAVLink, un protocole de commande plus léger, encore majoritaire dans le domaine des drones.

Les trois domaines (drones, robotique et radiocommande) se croisent de plus en plus. Les autopilotes permettent de gérer tous types de véhicules, tandis que des outils comme QGroundControl et ROS2 facilitent le développement de missions automatiques de plus en plus complexes.

Commentaires : voir le flux Atom ouvrir dans le navigateur

❌
❌